Модуль энкодер KY-040 является механическим датчиком угла поворота, он преобразует угол поворота вращающегося объекта(например вала) в электрические сигналы сдвинутые на 90 градусов относительно друг друга. Данный модуль имеет три вывода - CLK, DT и SW. Сигналы, сдвинутые на 90 градусов относительно друг друга появляются именно на выводах CLK и DT при вращении по/против часовой стрелки, вывод SW используется для получения состояния центральной оси энкодера, которая работает как кнопка.
Итак, не вдаваясь в подробности внутрисхемного устройства энкодера(об этом будет отдельная статья), произведем его подключение к плате Arduino Uno. Схема подключения модуля энкодера в связке с многоразрядным семисегментным индикатором:

Нам достаточно будет просто разобрать состояние сигналов которые дают вывода CLK и DT, для этого есть небольшая схемная диаграмма, которая покажет как сдвинуты сигналы при вращении в ту или иную стороны.

Из диаграммы видно что, каждый раз когда сигнал А(контакт CLK энкодера) переходит от высокого уровня к низкому, считывается состояние сигнала Б(контакт DT энкодера). Если сигнал Б даёт высокий уровень сигнала, это означает что вращение энкодера происходит по часовой стрелке. Если сигнал Б даёт низкий уровень сигнала при переходе сигнала А из низкого в высокий уровень, то это означает что вращение энкодера происходит против часовой стрелки. Считывая оба этих сигнала в программе, можно определить направление вращения, также при подсчете импульсов сигнала Б, можно инкрементировать либо декрементировать программный счетчик импульсов.
Чтобы считывать сигналы А и Б, а также сигналы центральной оси энкодера(напомню - она работает как кнопка), можно применить нижеописанную конструкцию. Эту конструкцию можно встраивать в скетч, добавляя в неё различный функционал, всё ограничивается только желанием и фантазией разработчика. Тело конструкции достаточно хорошо прокомментировано, в дальнейшем для простоты текста скетча можно убрать комментарии. Итак, конструкция для считывания и преобразования сигналов энкодера в полезные данные:
//Временные переменные для хранения уровней сигналов //полученных от энкодера unsigned char encoder_A, encoder_B, encoder_A_prev; //Переменная для отслеживания нажатий кнопки - //центральной оси энкодера static bool SW_State = false; void setup() { //Предварительные установки //Объявления переменных //Инициализации портов и т.д. } void loop() { //CLK подключаем к пину 3 на плате Arduino //DT подключаем к пину 4 на плате Arduino //Считываем значения выходов энкодера //И сохраняем их в переменных encoder_A = digitalRead(3); encoder_B = digitalRead(4); //Если уровень сигнала А низкий, //и в предидущем цикле он был высокий if(!encoder_A && encoder_A_prev) { //Если уровень сигнала В высокий if(encoder_B) { //Значит вращение происходит по часовой стрелке //Здесь можно вставить операцию инкремента //Здесь можно вставлять какие либо свои //операции по обработке данных в нужном направлении } //Если уровень сигнала В низкий else { //Значит вращение происходит против часовой стрелки //Здесь можно вставить операцию декремента //Здесь можно вставлять какие либо свои //операции по обработке данных в нужном направлении } } //Обязательно нужно сохранить состояние текущего уровня сигнала А //для использования этого значения в следующем цикле сканирования программы encoder_A_prev = encoder_A; //Работаем с центральной осью энкодера - кнопкой //Этот кусок кода образует собой как бы перекидной триггер //Считываем значение пина 2 на плате Arduino //к которому подключен контакт SW энкодера //Если центральная ось нажата - то сигнал SW будет иметь низкий уровень if(!digitalRead(2)) { //Если переменная SW_State установлена в false то установить её в true if(!SW_State) { //И запомнить состояние SW_State = true; } //И наоборот - если переменная SW_State установлена в true, //то сбросить её в false else { //И запомнить состояние SW_State = false; } } }
Скетч, для обработки сигналов энкодера и выводу значения счетчика на дисплей, показан ниже. В этот скетч встроена конструкция для считывания и преобразования сигналов энкодера, которая была описана выше.
#include "LedControl.h" /* * Подключаем библиотеку LedControl.h * и создаём объект класса LedControl * при этом, 7-ми сегметный дисплей с драйвером MAX72xx * должен быть подключен к плате Arduino следующим образом: * Arduino -> Display Module MAX72xx * Arduino -> Display Module MAX72xx * Arduino -> Display Module MAX72xx * Arduino -> Display Module MAX72xx * Arduino -> Display Module MAX72xx * Arduino -> Encoder Module * Arduino -> Encoder Module * Arduino -> Encoder Module */ LedControl lc = LedControl(12, 11, 10, 1); //Проименовываем адреса портов на плате Arduino const int Dir = 4; const int Step = 3; const int Switch = 2; //Counter - переменная для хранения значения счетчика static long Counter = 0; //SW_State - флаг триггер отслеживания нажатия центральной оси static bool SW_State = false; //Временные переменные для хранения уровней сигналов энкодера unsigned char encoder_A, encoder_B, encoder_A_prev; void setup() { //Устройство(7-ми сегментный дисплей) выводим из спящего режима lc.shutdown(0, false); //Установить яркость дисплея на 8 //Всего возможных режимов яркости от 0 до 15 lc.setIntensity(0,8); //Очистить дисплей lc.clearDisplay(0); //Конфигурируем порты для энкодера pinMode(Dir, INPUT); pinMode(Step, INPUT); pinMode(Switch, INPUT); } void loop() { //Считываем значения выходов энкодера //И сохраняем их в переменных encoder_A = digitalRead(Step); encoder_B = digitalRead(Dir); //Если уровень сигнала А низкий, //и в предидущем цикле он был высокий if(!encoder_A && encoder_A_prev) { //Если уровень сигнала В высокий if(encoder_B) { //Значит вращение происходит по часовой стрелке //Наше условие: //Если значение счетчика больше или равно максимальному числу if(Counter >= 99999999) { //Обнулить значение счетчика Counter = 0; } else { //Иначе инкрементировать при каждом щелчке на единицу Counter ++; } } //Если уровень сигнала В низкий else { //Значит вращение происходит против часовой стрелки //Если значение счетчика меньше или равно нулю if(Counter <= 0) { //проинициализировать значение максимальным числом Counter = 99999999; } else { //Иначе декрементировать при каждом щелчке на единицу Counter --; } } } //Обязательно нужно сохранить состояние текущего уровня сигнала А //для использования этого значения в следующем цикле сканирования программы encoder_A_prev = encoder_A; //Работаем с центральной осью энкодера - кнопкой //Этот кусок кода образует собой как бы перекидной триггер //Считываем значение пина 2 на плате Arduino //которомый проименован как Switch //Если центральная ось нажата - то сигнал Switch будет иметь низкий уровень if(!digitalRead(Switch)) { //Если переменная SW_State установлена в false то установить её в true if(!SW_State) { //И запомнить состояние SW_State = true; } //И наоборот - если переменная SW_State установлена в true, //то сбросить её в false else { //И запомнить состояние SW_State = false; } } //Часть программы которая заполняет разряды //семисегментного дисплея значением счетчика long intCounter = Counter; int divCounter; for(int i = 0; i < 8; i ++) { divCounter = intCounter % 10; intCounter = intCounter / 10; if(intCounter == 0 && SW_State) { if(divCounter == 0) { if(i == 0) { lc.setChar(0, 0, "0", false); } else { lc.setChar(0, i, " ", false); } } else { lc.setDigit(0, i, divCounter, false); } } else { lc.setDigit(0, i, divCounter, false); } } }
Видео, как это работает:
Надеемся, что вам понравился материал этой статьи, свои вопросы, пожелания и критику оставляйте в комментариях ниже.
- Использование промышленных оптических энкодеров в Arduino
Давно хотел приспособить к ноуту регулятор громкости, сделанный из энкодера
. Подключать этот регулятор нужно будет к USB, чтобы все было «по-взрослому» (да и по-другому никак внешнее устройство к ноуту не подключишь). Крутим энкодер влево - громкость должна уменьшаться, вправо - должна увеличиваться. Жмем вниз ручку энкодера - запускаем какую-нибудь полезную программу, или переключаемся на регулирование тембра.
Для тех, кто не в курсе, что такое энкодер - это такая крутилка, типа ручки громкости на основе обычного резистора, только у этой крутилки нет граничных положений - крути сколько влезет в любую сторону. Крутится энкодер с приятными мягкими щелчками, а выглядит как обычный переменный резистор.
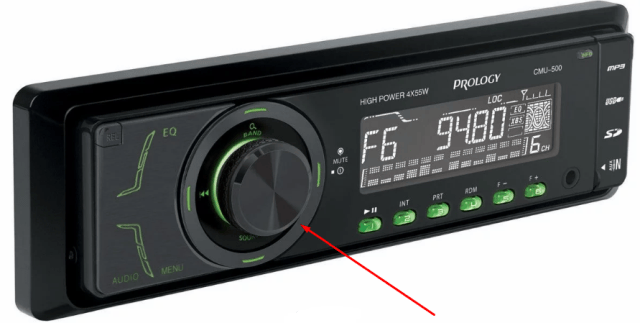
Такие устройства - не редкость в совремеменных автомагнитолах и любых бытовых устройствах, пользовательский интерфейс которых обрабатывается микроконтроллером (а это почитай любая бытовая техника), и где нужна плавная регулировка или настройка. В энкодер часто встраивают и третий контакт, работающий как кнопка на ручке - когда утапливаем ручку энкодера вниз (вдоль оси), то эта кнопка срабатывает. Очень обогащает возможности интерфейса с пользователем - на одном энкодере можно построить всю систему управления электронным устройством (зато добавляется гемор программисту, но это уже мелочи). У меня как раз и был такой энкодер.

Принцип работы энкодера довольно прост - в нем всего лишь два контакта (кнопка на ручке не в счет), которые начинают замыкать, как только пользователь начал крутить ручку энкодера. Контакты подключаются к двум ножкам микроконтроллера (работающих как цифровые входы), и при вращении ручки энкодера на этих ножках появляются импульсы, по фазе и количеству которых микроконтроллер определяет направление вращения и угол поворота ручки энкодера. 
Чтобы заработал регулятор громкости, нужно решить, как минимум, три инженерные задачи:
Шаг 1
. Создание низкоскоростного USB-устройства на макетке.
Шаг 2
. Подключить к этому USB-устройству энкодер, добиться, чтобы микроконтроллер его отрабатывал, и передавал в компьютер информацию о вращении энкодера.
Шаг 3
. Разобраться, как можно программно управлять регулятором громкости. Наверняка есть какое-нибудь мультимедиа-API, которое позволяет это делать. Программа минимум - нужно написать программку, которая будет принимать сигналы от USB-устройства и управлять громкостью. Неплохо бы, конечно, написать драйвер, но за это браться страшновато. Лучше оставим на потом.
Итак, опишу процесс создания регулятора по шагам. Подробности опускаю, иначе будет слишком скучно. Кому интересно, см. исходники и документацию по ссылкам.
[Шаг 1. Создание низкоскоростного USB-устройства на макетке ]
Этот шаг прошел, даже не начавшись - как-то слишком просто и банально. Тупо скачал пример проекта по ссылке . Поправил файлик usbconfig.h - для понтов назвал мое устройство ENCODER DEMO , на большее фантазии не хватило. Проверил в Makefile тип проца (ATmega16), частоту кварца (16 МГц) - чтобы соответствовало моей макетке AVR-USB-MEGA16. Скомпилил проект в AVRStudio, прошил макетку, подключил к компьютеру - все завелось с полоборота, мое USB-устройство исправно заработало как виртуальный COM-порт - все в точности так, как написано в статье .
[Шаг 2. Подключить к USB-устройству энкодер ]
Этот шаг у меня вызывал самые большие опасения, что все заработает как надо. Что энкодер подключу и смогу его читать - в этом я не сомневался. Были сомнения, что смогу его считывать качественно, когда в фоне работает ещё и обработка протокола USB - все-таки это задача для микроконтроллера не из легких (как впоследствии оказалось - волновался я совершенно напрасно).
Как обычно, начал рыться в Интернете в поисках готовых подпрограмм для чтения энкодера. Нашел очень быстро то, что нужно - именно для AVR, очень простой код на C , файлики encoder.c и encoder.h. Что ни говори, а open source крутая штука.
Приделал два индикационных светодиода - ЗЕЛЕНЫЙ и ЖЕЛТЫЙ - для обозначения направления вращения энкодера. Подключил энкодер для удобства прямо к разъему ISP, воспользовавшись тем, что сигналы MOSI, MISO и SCK - это всего лишь ножки PB5, PB6 и PB7 микроконтроллера ATmega16 (подключил туда фазы A и B, а также кнопку энкодера).

Поправил определения ножек, добавил код инициализации. Присоединил к проекту модуль encoder.c. Добавил в главный цикл main управление зеленым и желтым светодиодами, когда приходит инфа с энкодера. КРАСНЫЙ светодиод привязал к кнопке энкодера - когда её нажимаем, красный светодиод зажигается, отпускаем - гаснет. Скомпилировал, прошил - работает. Кручу ручку влево, и в такт щелчкам энкодера вспыхивает зеленый светодиод. Кручу ручку вправо - вспыхивает желтый светодиод. Несмотря на то, что чтение энкодера происходит методом поллинга, благодаря эффективному коду к чтению энкодеру НИКАКИХ нареканий даже при одновременной работе с библиотекой V-USB (респект, Pashgan!). Добавил вывод информации от энкодера в виртуальный COM-порт (крутим энкодер влево вывожу в консоль минусики "-", крутим вправо вывожу в консоль плюсики "+"). По таймеру каждые 10 мс вывожу состояние кнопки энкодера и индицирую её красным светодиодом (кнопка нажата - передаю символ "1", отпущена - "0"). Все работает. Скукотища.

В заключение выкинул модули cmd.c, crc16.c, eepromutil.c, strval.c. Объем кода упал до 3 килобайт - отлично, теперь поместится и в память ATtiny45 (можно в будущем задействовать макетку AVR-USB-TINY45, она меньше по размерам и дешевле).
[Шаг 3. Разобраться, как можно программно управлять регулятором громкости ]
Как обычно, прогуглил вопрос. Отсеял кучу мусора, и наконец выгреб жемчужину - . Дальше дело техники. Достаю любимый детский конструктор - Visual Studio. Ни о чем не думая, визардом генерю dialog-based приложение. Бросаю на панель движок регулятора громкости, привязываю к нему переменную, добавляю обработчик положения движка. При старте приложения настраиваю движок на минимум 0 и максимум 65535 (чтобы соответствовало границам значения громкости, которым манипулируют библиотеки управления микшером). Считываю функцией mixerGetControlDetails текущее значение громкости, и ставлю движок регулятора в соответствующее положение. В обработчике положения движка все наоборот - читаю положение движка и функцией mixerSetControlDetails устанавливаю нужную громкость. Управление громкостью делаю в точности так, как написано в статье . Проверил - работает.
Теперь осталось дело за малым - читать, что приходит с виртуального COM-порта (на нём у нас висит свежеиспеченное USB-устройство с энкодером). Если пришел минусик (-) то двигаем движок влево (уменьшаем громкость), плюсик (+), то двигаем движок вправо (увеличиваем громкость). Если приходят символы 0 и 1, то соответственно управляем состоянием чекбокса (просто для индикации - нажата кнопка энкодера, или нет). С COM-портом можно работать, как с обычным файлом (см. ). Инициализируем подключение к COM-порту как открытие файла (вызовом ::CreateFile ) в блокирующем режиме. Запускаем отдельный поток, туда в бесконечный цикл добавляем чтение файла (блокирующим вызовом ::ReadFile ) по одному символу, и этот символ анализируем. По тому, какой символ пришел, крутим движок слайдера в нужную сторону (громкость будет регулировать обработчик слайдера) или обновляем состояние чекбокса. Проверил - работает.

Вот и все, собственно. Дальше можно заниматься бесконечным (и, наверное, бесполезным) улучшательством. Сделать автоматический поиск нужного виртуального COM-порта (сейчас для упрощения имя COM-порта передается через командную строку). Переделать USB-устройство с CDC -класса на HID - это может упростить код USB-устройства, а также упростить программный поиск и открытие устройства на компьютере по VID и HID. Или написать вместо программы сервис (чтобы не надо было запускать отдельную программу). Или даже драйвер. Это очень интересно, но не умею (может, кто из хабравчан научит уму-разуму?..). Прикрутить к кнопке энкодера какое-нибудь действие. Ну и так далее до бесконечности.
Надеюсь, кому-нибудь мои изыскания пригодятся в собственных разработках. Если чего-нибудь упустил, буду рад выслушать замечания в комментариях.
[UPD120803 ]
Один грамотный человек собрал на микроконтроллере AVR
Из этой статьи вы узнаете, что такое энкодер, зачем он нужен, и как его подружить с микроконтроллером. Если вы пользовались современной стиральной машиной, микроволновой печью или аудио системой то, скорее всего вы уже имели дело с энкодером, сами того не подозревая. Например, в большинстве современных домашних и автомобильных стерео систем энкодеры используются для регулировки громкости звука.
Энкодер или датчик угла поворота – это электромеханическое устройство, предназначенное для преобразования углового положения вала или оси в электрические сигналы. Существует два основных типа энкодеров - инкрементные и абсолютные.
Инкрементный энкодер при вращении формирует импульсы, число которых пропорционально углу поворота. Подсчет числа этих импульсов даст нам величину угла поворота вала энкодера относительно его начального положения. Этот тип энкодеров не формирует выходные импульсы, когда его вал находится в покое. Инкрементные энкодеры находят широкое применение в индустриальных средствах управления, бытовой и музыкальной технике.
Абсолютный энкодер для каждой позиции своего вала выдает уникальный код. Ему, в отличии от инкрементного энкодера, счетчик не нужен, угол вращения всегда известен. Абсолютный энкодер формирует сигнал и когда вал вращается, и когда он находится в покое. Абсолютный энкодер не теряет информацию о своем положении при потере питания и не требует возврата в начальную позицию. Этот тип энкодеров применяется в промышленно оборудовании - робототехнике, станках, конвейерных линиях.
Я хотел бы рассказать о сопряжении инкрементного механического энкодера с микроконтроллером. Для этого я приобрел инкрементный энкодер фирмы Bourns - PEC12-4220F-S0024. Вот расшифровка его названия согласно datasheet: PEC12 – модель, 4 – вертикальное положение выводов, 2 – 24 стопора, 20 – длина вала в мм, S – наличие кнопки, 0024 – 24 импульса за оборот.
У него 5 выводов. 2 вывода на фотографии слева – выводы кнопки, 3 вывода на фотографии справа – выводы энкодера. Из них - 2 сигнальных и 1 общий. Он посередине. Схема подключения энкодера ничем не отличается от подключения обычных кнопок. Сигнальные выводы энкодера подключаем к любому порту ввода вывода микроконтроллера. Общий вывод энкодера сажаем на землю. Для защиты от дребезга контактов не лишним будет добавить еще пару керамических конденсаторов номиналом в несколько нанофарад. Выводы микроконтроллера в программе конфигурируем как входы и включаем подтягивающие резисторы. Можно использовать внешние.
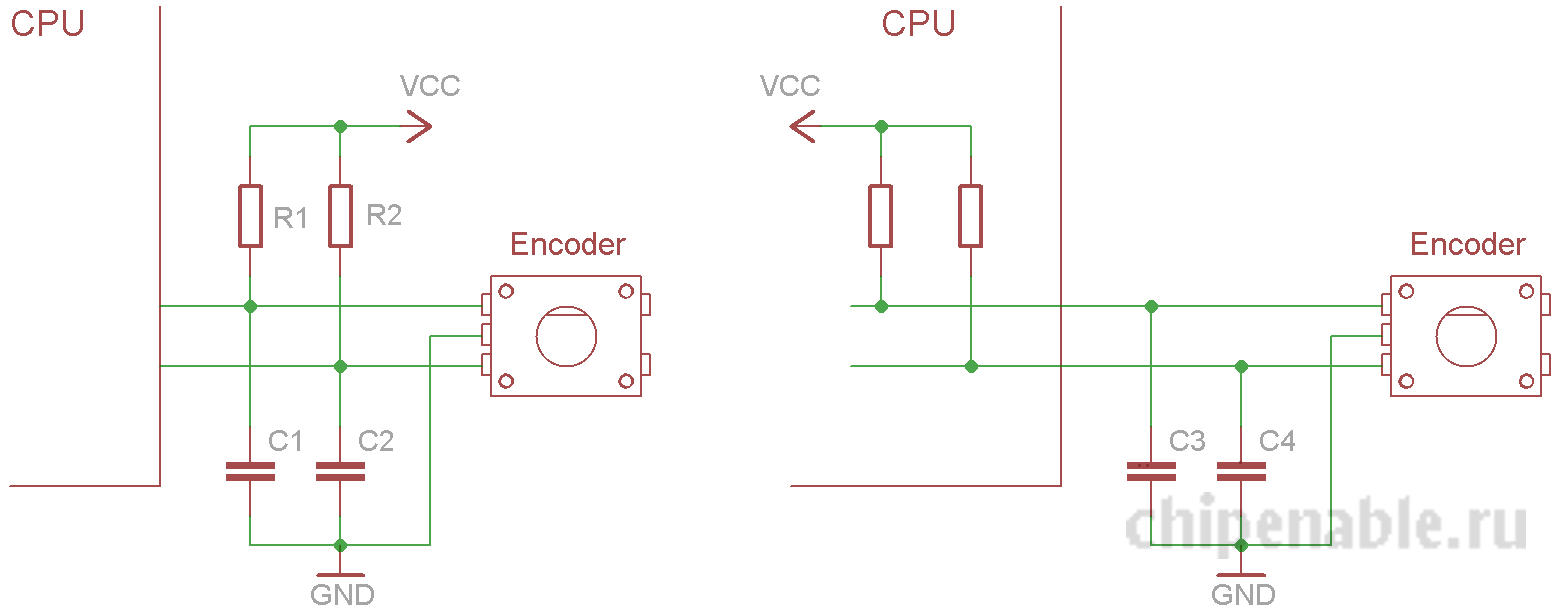
Когда ручка энкодера стоит неподвижно – на входах микроконтроллера присутствуют логические единицы. Когда ручку энкодера поворачивают, на выводах микроконтроллера появляются два прямоугольных сигнала сдвинутых друг относительно друга. От направления вращения вала энкодера зависит, какой из сигналов будет опережать другой. На рисунке ниже представлены возможные варианты сигналов для идеального случая.

Внутри энкодера имеются контакты, которые при вращении то замыкаются, то размыкаются. Этот процесс естественно сопровождается дребезгом, поэтому реальные сигналы могут выглядеть вот так.

Сигналы сняты со старого энкодера, включенного без фильтрующих конденсаторов.
Алгоритм обработки сигналов энкодера выглядит следующим образом. В обработчике прерывания таймера запускается функция опроса энкодера. Она считывает логические уровни, присутствующие на выводах микроконтроллера к которым подключен энкодер и записывает их во временную переменную. Внутри функции есть статическая переменная (переменная, которая сохраняет свое значение при выходе из функции) хранящая последовательность предыдущих состояний. С помощью битовой маски микроконтроллер выделяет из этой переменной последнее состояние и сравнивает его с текущим, чтобы определить произошли ли изменения. Если состояния равны – функция завершает работу, если отличны – значение статической переменной сдвигается влево на 2 разряда и на «освободившееся» место записывается текущее состояние. Таким образом, если вал энкодера вращается, функция будет постоянно сохранять некую повторяющуюся кодовую последовательность. При вращении вправо – это будет 11100001. При вращении влево – 11010010. По этим последовательностям микроконтроллер и будет понимать, в какую сторону происходит вращение.
Исходник для работы с энкодером можно скачать . Архив содержит два файла: encoder.h и encoder.c. В хедере задаются порт и номера выводов, к которым подключен энкодер, константы LEFT_SPIN и RIGHT_SPIN. Также там описаны прототипы функций. Сишный файл содержит реализацию функций.
void InitEncoder(void) – инициализирует выводы порта.
void PollEncoder(void) – однократно опрашивает энкодер. Если зафиксировано вращение, записывает в буфер одну из констант, если нет, просто завершает работу.
unsigned char GetStateEncoder(void) – возвращает содержимое буфера и очищает его.
Опрос энкодера я обычно произвожу с частотой ~ 4 кГц. Если опрашивать медленней, микроконтроллер будет пропускать импульсы при быстрых поворотах ручки энкодера. Если энкодер используется для установки линейно меняющейся величины, например для установки времени в часах, то в качестве констант LEFT_SPIN и RIGHT_SPIN удобно использовать числа 255 и 1 соответственно. В обработчике сигналов энкодера эти числа просто складываются с устанавливаемой величиной. При сложении с 1 величина увеличивается на 1, при сложении с 255 уменьшается на 1. Конечно это актуально если эта величина однобайтная. Ну а в принципе константы LEFT_SPIN и RIGHT_SPIN можно выбирать произвольно, главное правильно написать обработчик. На этом все.
Исходник для работы с энкодером .
Инкрементальный энкодер внешне похож на потенциометр , но в отличие от потенциометра у него нет крайних положений, он может вращаться в обоих направлениях неограниченное количество оборотов. Также надо отметить, что инкрементальный энкодер вращается не так плавно как потенциометр, а шагами. Его можно увидеть на автомобильной магнитоле, осциллографе , музыкальном центре, стиральной машине и прочей технике, где регулировка какого-то параметра осуществляется в больших пределах. Конечно, параметры можно изменять и с помощью кнопок, например, для того чтобы сделать музыку на 20 значений громче, при управлении кнопкой, надо нажать её 20 раз, а при управлении энкодером, провернуть его на определённый угол, в зависимости от алгоритма обработки.
Инкрементальный энкодер
представляет собой два контакта, порядок замыкания которых зависит от направления вращения
.

По сути инкрементальный энкодер преобразует вращение вала в электрические импульсы , содержащие информацию о направлении вращения.
Давайте соберём тестовую схему изображенную на картинке выше и подключимся к выводу A и B осциллографом
, резисторы подтяжки - 4.7К.
Покрутим энкодер по часовой стрелке.

Теперь против часовой.

На осциллограммах видно, что в зависимости от направления вращения, изменяется порядок замыкания контактов. Но фронта не всегда получаются такие красивые.

Так как контакты механические, они подвержены дребезгу, то есть при замыкании за счёт упругости материалов, возникают многократные неконтролируемые замыкания и размыкания, которые можно увидеть на осциллограмме выше.
Бороться с дребезгом можно двумя способами, первый
состоит в добавлении конденсаторов и резисторов, как показано на картинке ниже.

Так как дребезг явление кратковременное, он легко гасится конденсатором.

На осциллограмме видно, что после установки конденсаторов, фронты стали менее крутыми, а дребезг исчез.
Второй способ - программный и тут всё зависит от реализации опроса выводов энкодера. Если состояние энкодера отслеживается с помощью внешних прерываний , то после срабатывания прерывания необходимо сделать задержку 20 - 30 миллисекунд, во время которой МК не будет реагировать на изменение состояния вывода, то есть не будет чувствовать дребезг. Если опрос выводов энкодера реализован на таймере , то интервал между опросами должно быть больше длительности дребезга, те же 20 -30 миллисекунд.
Давайте рассмотрим методы обработки данных, приходящих с энкодера
.
Первый метод, заключается в том, что одну из ножек энкодера мы подключаем к выходу внешних прерываний и настраиваем её на прерывание по спадающему фронту. В прерывании мы проверяем состояние другой ножки и если на ней ноль, то вращение происходит в одну сторону, иначе в другую. Ниже приведён код, реализующий этот метод для AVR.
Второй метод, заключается в сравнении текущего состояния и предыдущего
. Давайте выразим логические уровни последовательности импульсов в виде нулей и единичек.

Тогда мы получим конечное число состояний энкодера. Первая цифра - логический уровень первого вывода энкодера, вторая - логический уровень второго вывода.
Предположим последнее состояние в котором находился энкодер равно трем, если следующее состояние будет равно единице, то он вращается в одну сторону, если двум, то в другую. Получается, что можно фиксировать переход из одного состояние в другое и определять направление вращения, но наиболее простой является реализация при переходе от 11 к 01 и 10. Ниже приведён код реализующий описанный алгоритм для AVR,
#define F_CPU 8000000UL
#include
Энкодер покупал
Часто в устройствах на микроконтроллерах нужно организовать управление пунктами меню или реализовать какие-то регулировки. Есть множество способов: использовать кнопки, переменные резисторы или энкодеры. Инкрементальный энкодер позволяет управлять чем-либо посредством бесконечного вращения ручки. В этой статье мы рассмотрим, как заставить работать инкрементальный энкодер и Arduino.
Особенности инкрементального энкодера
Инкрементальный энкодер, как и энкодеры любых других типов представляют собой устройство с вращающейся рукоятью. Отдаленно он напоминает потенциометр. Основным отличием от потенциометра является то, что рукоять энкодера вращается на 360 градусов. У него нет крайних положений.
Энкодеры бывают разных типов. Инкрементальный отличается тем, что с его помощью нельзя узнать положение рукояти, а только сам факт вращения в какую-то сторону - влево или вправо. По количеству импульсов сигнала вы уже можете рассчитать на какой угол он повернулся.

Таким образом вы можете передать команду, управлять меню, уровнем громкости, например, и так далее. В быту вы могли их видеть в автомагнитолах и другой технике. Его используют в качестве многофункционального органа регулировки уровней, эквалайзера и навигации по меню.
Внутри инкрементального энкодера есть диск с метками и ползунки, которые с ними соприкасаются. Его строение подобно потенциометру.
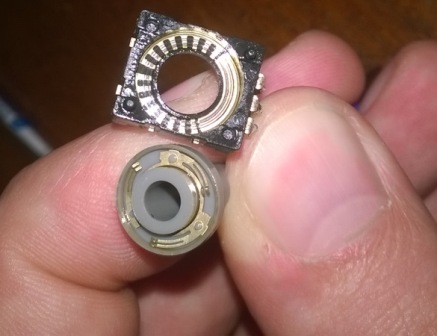
На рисунке сверху вы видите диск с метками, они нужны для прерывания электрического соединения со подвижным контактом, в результате вы получаете данные о направлении вращения. Конструкция изделия не столь важна, давайте разберемся в принципе работы.
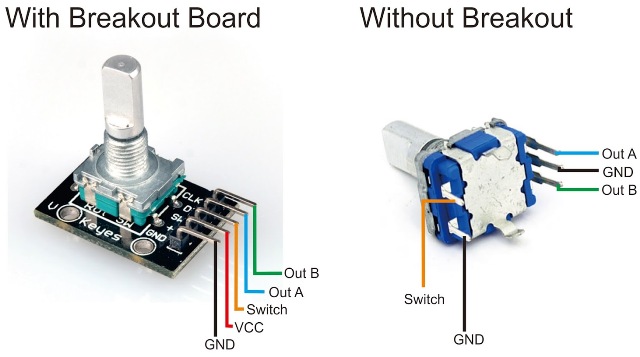
У энкодера есть три информационных вывода один общий, остальные два обычно называют «A» и «B», на рисунке выше вы видите цоколевку энкодера с кнопкой - вы можете получать сигнал при нажатии на его вал.
Какой сигнал мы получим? В зависимости от направления вращения логическая единица сначала появится на выводе A или B, таким образом мы получаем сдвинутый по фазе сигнал, а этот сдвиг позволяет определить в какую сторону. Сигнал получается в виде прямоугольной формы, а управление микроконтроллером происходит после обработки данных направления вращения и количества импульсов.
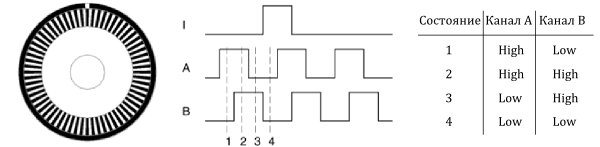
На рисунке изображено условное обозначение диска с контактами, по середине график выходных сигналов, а справа таблица состояний. Этот прибор часто рисуют как две клавиши, что логично, ведь фактически мы получаем сигнал «вперед» или «назад», «вверх» или «вниз», и количество воздействий.
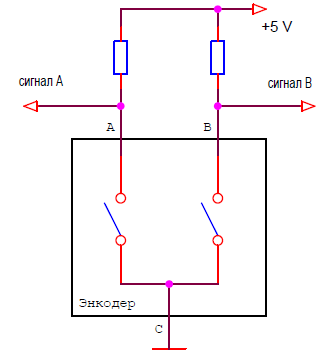
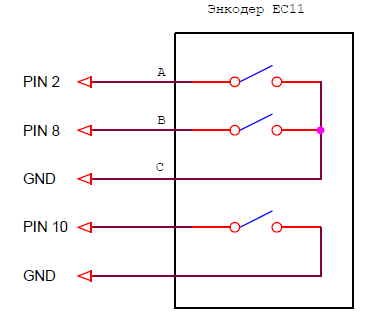
Вот пример цоколевки реального энкодера:
Интересно:
Неисправный энкодер можно заменить двумя кнопками без фиксации, и наоборот: самоделку управление в которой осуществляется двумя такими кнопками можно доработать, установив энкодер.
На видео ниже вы видите чередование сигнала на выводах - при плавных вращениях светодиоды загораются в последовательности отраженной на предыдущем графике.
Не менее наглядно это проиллюстрировано на следующей анимации (нажмите на рисунок):
Энкодер может быть и оптическим (сигнал формируется излучателями фотоприемниками, см. на рисунке ниже), и магнитным (работает на эффекте Холла). В таком случае у него нет контактов и больше срок службы.

Как уже было сказано, направление вращения можно определить по тому, какой из выходных сигналов раньше изменился, а вот так это выглядит на практике!
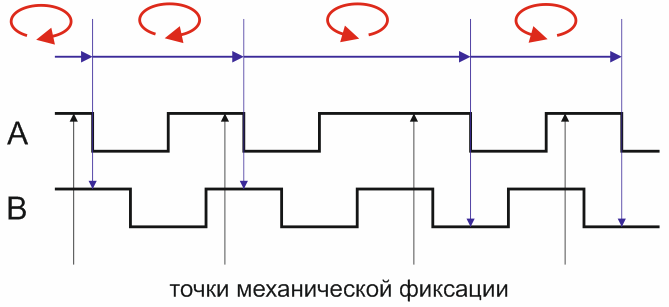
Точность управления зависит от разрешения энкодера - количества импульсов на оборот. Количество импульсов может быть от единиц до тысяч штук. Так как энкодер может выступать в качестве датчика положения, то чем больше импульсов - тем точнее будет происходить определение. Этот параметр обозначается как PPR - pulse per revolution.
Но есть небольшой нюанс, а именно похожее обозначение LPR - это количество меток на диске.
А количество обрабатываемых импульсов. Каждая метка на диске даёт 1 прямоугольный импульс на каждом из двух выходов. У импульса есть два фронта - задний и передний. Так как выхода два то с каждого из них мы в сумме получаем 4 импульса значения которых вы можете обработать.
Подключаем к Arduino
Мы разобрались с тем что нужно знать об инкрементальном энкодере, теперь давайте узнаем, как подключить его к Ардуино. Рассмотрим схему подключения:
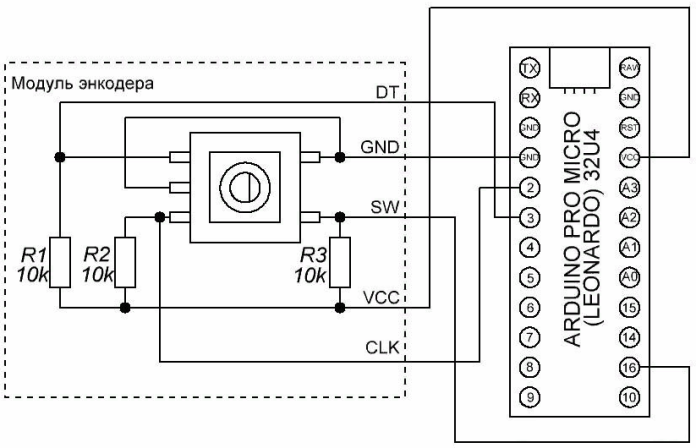
Модуль энкодера - это плата на которой расположен инкрементальный энкодер и подтягивающие резисторы. Пины можно использовать любые.

Если у вас не модуль, а отдельный энкодер, вам всего лишь нужно добавить эти резисторы, схема не будет ничем отличаться принципиально. Для проверки направления вращения и работоспособности его мы можем прочитать информацию с последовательного порта.
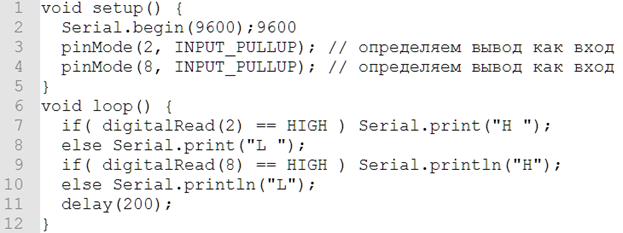
Разберем код подробнее, по порядку. В void setup() мы объявили что будем использовать связь через последовательный порт, а затем установили пины 2 и 8 в режим входа. Номера пинов выбираете сами исходя из вашей схемы подключения. Константа INPUT_PULLUP выставляет режим входа, у ардуино есть два варианта:
INPUT - вход без подтягивающих резисторов;
INPUT_PULLUP - подключение ко входу подтягивающих резисторов. Внутри микроконтроллера уже есть резисторы, через которые вход соединяется с плюсом питания (pullup).
Если вы используете резисторы для подтяжки к плюсу питания как изображено на схемах, приведенных выше или используете модуль энкодера - пользуйтесь командой INPUT, а если по какой-то причине не можете или не хотите использовать внешние резисторы - INPUT_PULLUP.
Логика основной программы следующая: если на входе «2» у нас единица - выдаёт в монитор порта H, если нет - L. Таким образом при вращении в одну сторону на мониторе последовательного порта получится что-то вроде этого: LL HL HH LH LL. А в обратную: LL LH HH HL LL.
Если вы внимательно прочли строки, то наверняка заметили, что в одном случае первый символ приобретал значение, а в другом случае сначала изменялся второй символ.
Заключение
Инкрементальные энкодеры нашли широкое практическое применение в усилителях для акустических систем - их использовали в качестве органа управления регулятора громкости, в автомагнитолах - для регулировки параметров звука и навигации по меню, в компьютерных мышках с его помощью вы ежедневно прокручиваете страницы (на его вале установлено колесико). А также в измерительных инструментах, ЧПУ станках, роботах, в сельсинах не только в качестве органов управления, но и измерения величин и определения положения.